手機定位的第四個未知數,是自己的時鐘差
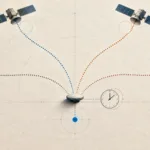
藍點不是衛星寄來的座標,而是接收端把訊號時間、衛星位置和自己的時鐘偏差一起解出來。
答案先抵達
你打開地圖,藍點落在一條街上。它看起來像一個已經寫好的地址,直接從天空送到手機。實際上,GPS 衛星沒有在訊號裡寫「你在這裡」;衛星單向廣播自己的時間和軌道資料,接收端再用多份訊號估算自己在哪裡。
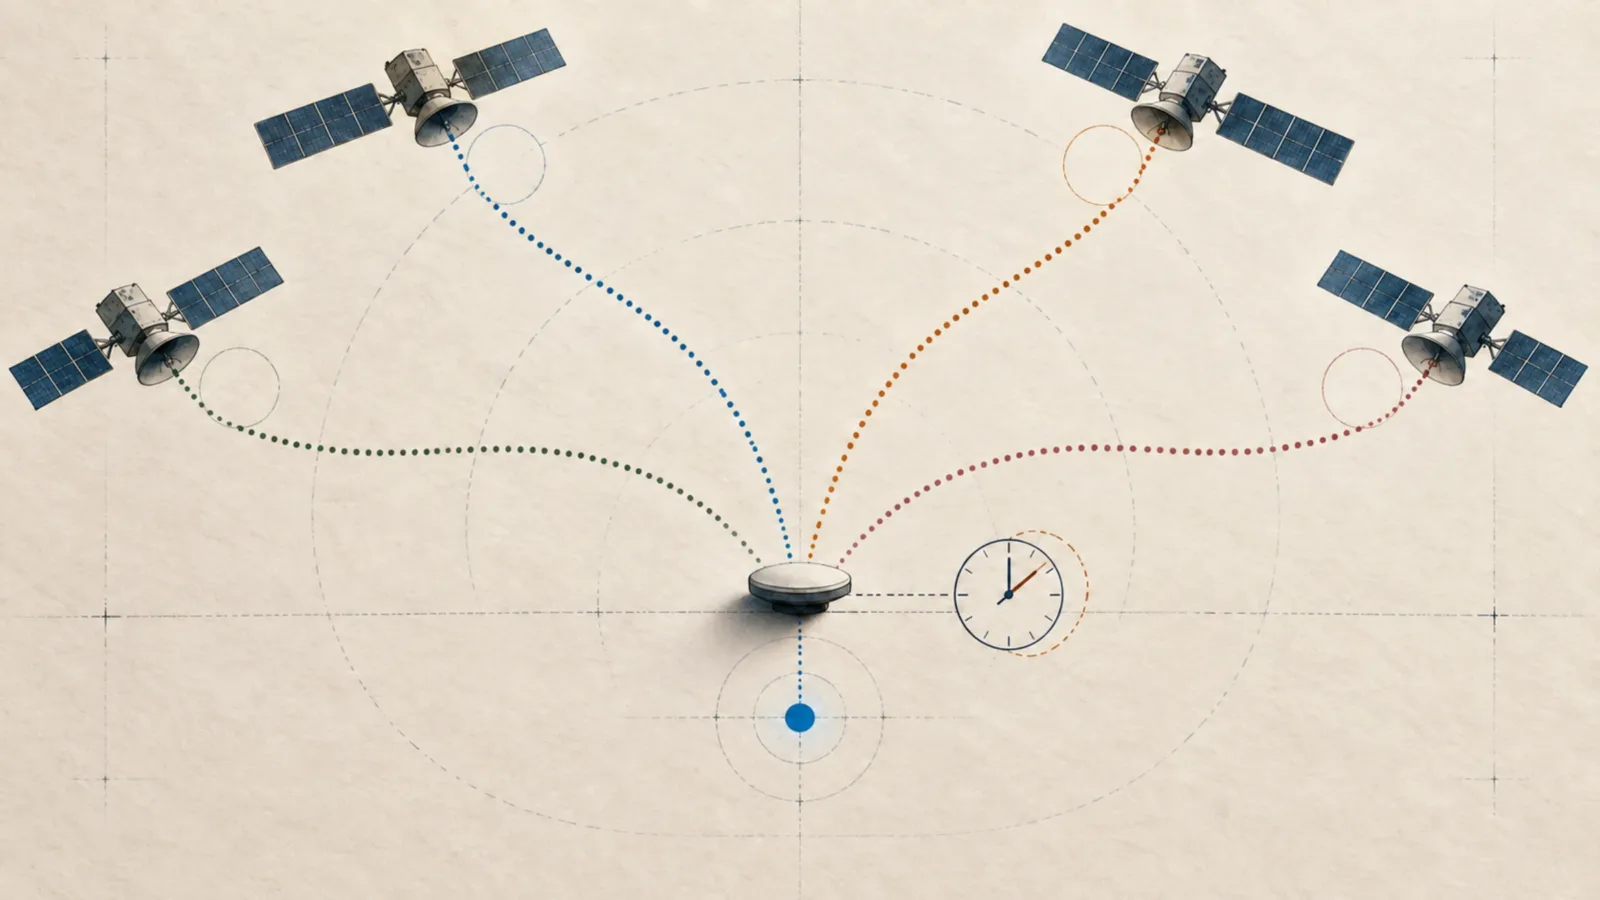
在基本的三維衛星定位裡,接收端同時要解出三個位置座標,還要估計自己的時鐘和 GPS 系統時間差。這是四個未知數,所以至少要有四份獨立的衛星測量。藍點是計算的結果,不是衛星替手機填好的答案。
誰傳什麼,誰求什麼
一個到達時間,先變成一把尺
訊號讀值的變形
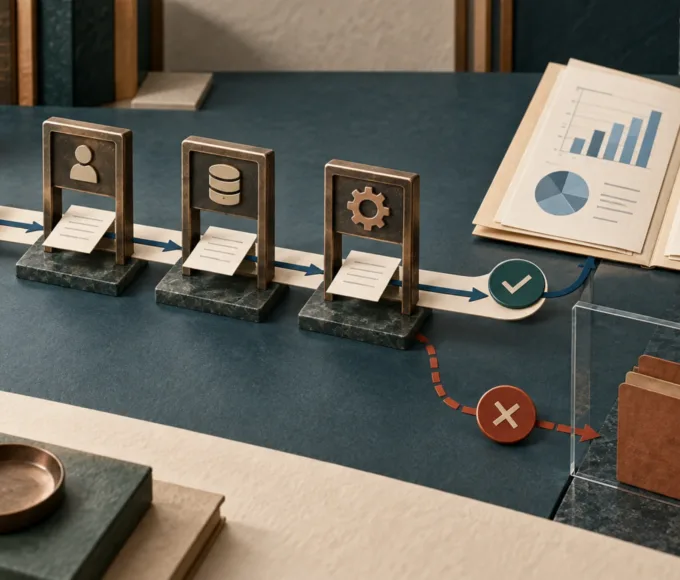
GPS 訊號以接近光速前進。手機比對訊號裡的時間線索與收到時刻,估出傳播時間,再乘上光速得到距離估算。衛星軌道資料指出發送時的位置,接收端據此比較:若我在這裡,訊號應走多久?
這不是衛星到手機的真實直線距離。兩端時鐘不同步,大氣延遲和建築反射都會改變讀值。導航接收機把這種仍含誤差的時間換算值稱為「偽距」,像一把刻度不準的尺。
手機也在被量
GPS 衛星帶有高精度原子鐘,地面控制系統協助維持衛星時鐘與軌道資料。手機端則沒有拿一只原子鐘當定位基準;接收機自己的時鐘會和 GPS 時間有偏差。這個偏差會進入每份到達時間的讀值,因此接收端不能先假裝手機時間完全正確,再把位置算出來。
接收端要把自己的時鐘差和位置一起估計。換句話說,那只平常不會被看見的手機時鐘,也成了定位方程裡的一個待解量。
座標後面,還有第四個欄位
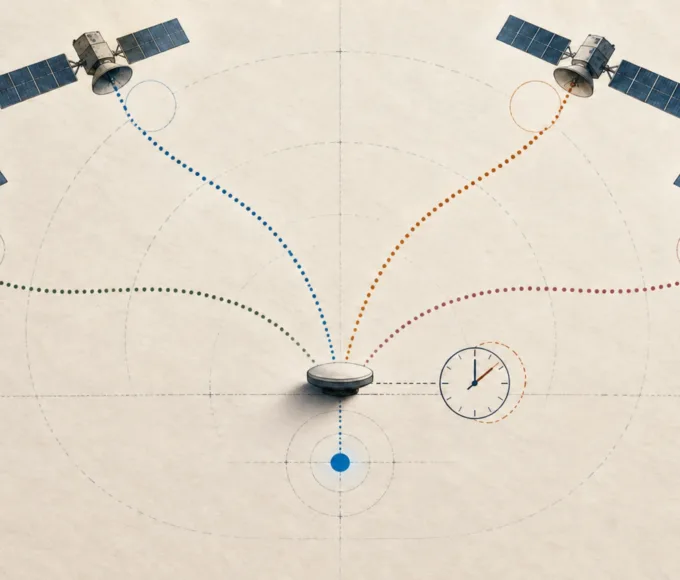
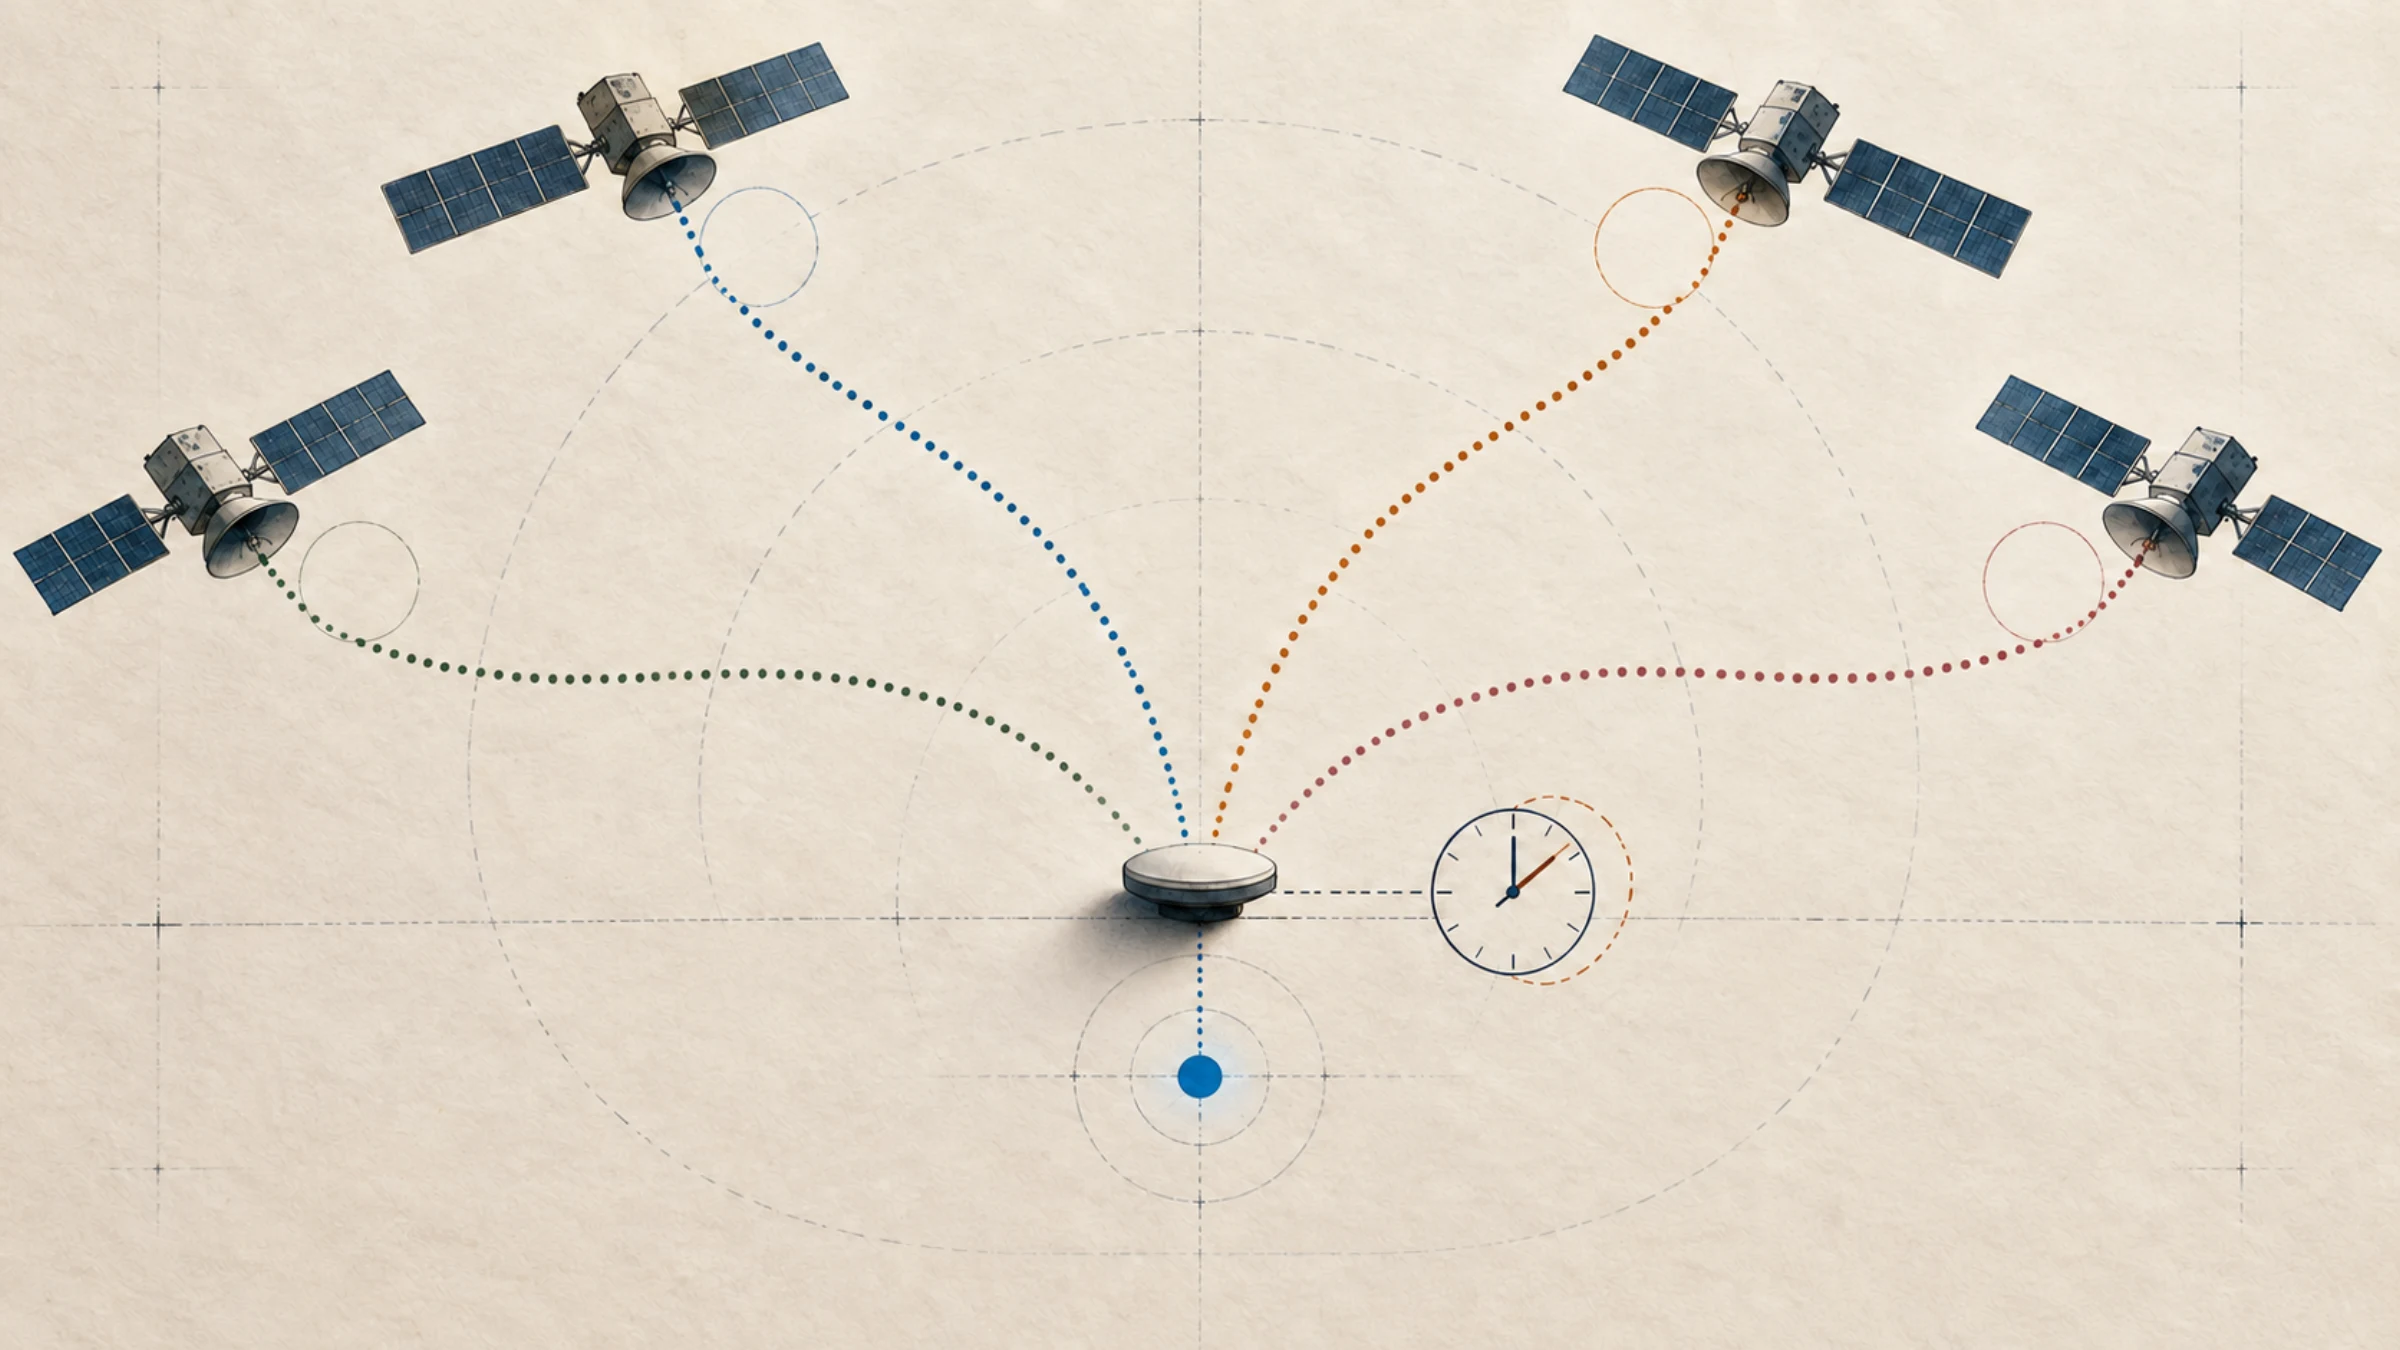
把位置寫成三個座標,記作 x、y、z;再把手機時鐘相對 GPS 系統時間的偏差記作另一個未知數。基本三維解算因此有四個未知數。每份衛星測量提供一項約束,至少四份彼此獨立的測量,才有足夠條件一起求出位置與接收機時鐘差。
第四顆衛星沒有替手機指出一個神祕方向,也不是在地圖上多畫一條更粗的線。它多提供一份時間測量,讓接收端不必把自家時鐘當成已經校準好的常數。GPS.gov 的入門示範用距離交會說明定位直覺,也特別提醒那只是簡化模型;真實接收機還要處理衛星與接收機時鐘不同步等因素。
這裡說的是獨立衛星訊號的基本三維解算,不是每支手機或每個地圖 App 永遠只用四顆衛星。接收機可以使用更多衛星、不同的衛星導航系統,或先前估算與外部資訊;應用也可能按需求採用不同的解算方式。
四筆測量,對應四個未知數。
x、y、z 是位置座標;Δt 是接收機時鐘差。
多幾份訊號,不代表誤差消失
四份測量讓基本解算有條件起步,卻不能保證藍點一定準。更多衛星能增加幾何線索和多餘觀測;某些完整性監測方式會比較測量彼此是否一致。但如果可見衛星分布很差、訊號被牆面反射,或路徑受到大氣延遲影響,解算仍可能偏移。
所以「看得到更多衛星」不是「每一份測量都正確」,更不是「誤差歸零」。多出的訊號讓接收端有機會比較與檢查;周遭環境仍決定有多少訊號能直接、穩定地到達。
多出的觀測,留下比較空間
把藍點讀回去
藍點不是一包由天空寄來的座標,而是接收端把衛星時間、軌道、訊號傳播和自己的時鐘差放進同一個解算後,暫時成立的位置。第四份測量補上的,正是「手機自己的時鐘也可能不準」這個條件。
下次地圖上的小點移動時,變動的不一定只有位置。接收端也可能重新估計時間偏差,重新比較幾份帶著誤差的訊號,再選出彼此比較一致的解。天空傳來的是線索;藍點,是手機把線索和自身的不確定性一起算過之後留下的答案。
資料來源與範圍
- GPS.gov,GPS Overview:衛星單向廣播位置與時間資訊;接收設備據此計算使用者的位置與時間。
- European Space Agency Navipedia,GNSS Basic Observables:訊號傳播時間、偽距及衛星/接收機時鐘差與其他誤差。
- European Space Agency Navipedia,Precise Time Reference:衛星原子鐘、接收機時鐘,以及定位方程中的時間與三維座標。
- European Space Agency Navipedia,Receiver Operations:三維解算、更多衛星訊號與外部估算資料的使用情境。
- European Space Agency Navipedia,RAIM:用多餘偽距觀測檢查一致性的接收機完整性監測概念。
- GPS.gov,Trilateration:供入門說明的簡化交會示範,頁面明示並非真實 GPS 定位流程的精確重現。